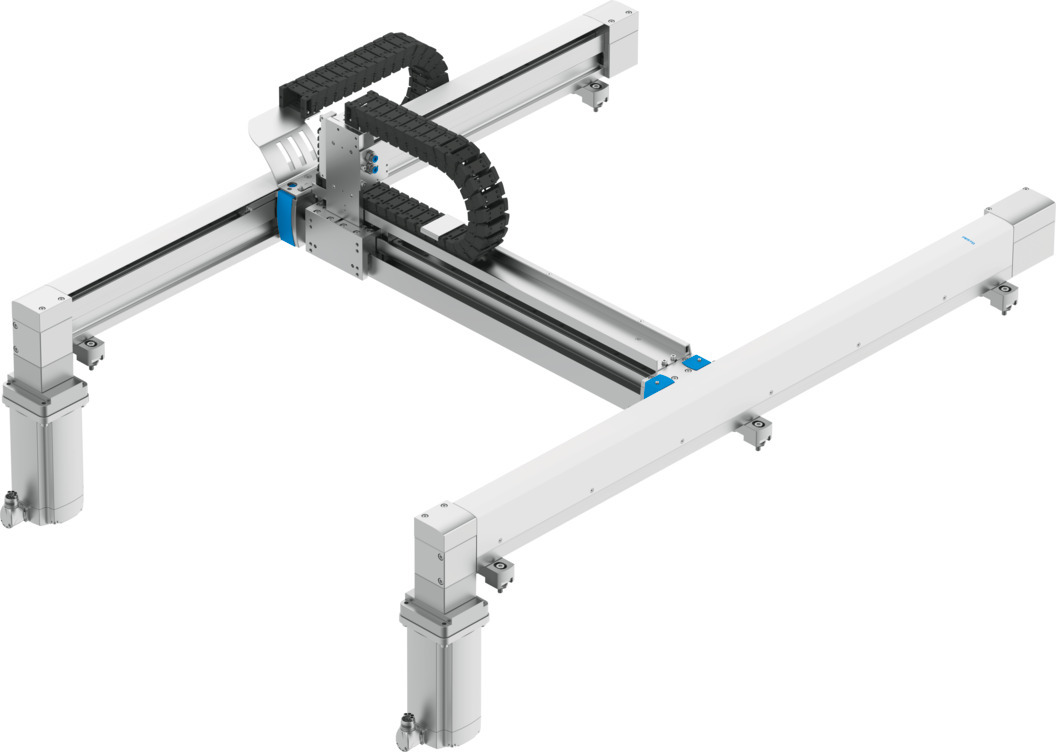
平面ガントリ YXMF
非常に大きな長方形の作業領域を備えた高速システム。2xスカラワークスペースを必要とする一般的なロボットシステムの真に低コストな代替品。ハンドリングガイドを用いてオンラインのわずか3つのステップで構成および注文が可能です!
- 高動特性によるコンパクトなパラレルキネマティックドライブコンセプト
- ケーブルやチューブの取り回しへのエネルギー供給チェーン, 適切なモータ, サーボドライブコントローラのセットを含む, すぐに設置可能な完全システム
- EXCMとEXCHの平面ガントリのメカニズムベースの
- 高い機能性, 極めてコンパクトな薄型デザイン, ワークスペースを最大限にカバー
- 広大な長方形の作業領域を持つ高速システム
- 一般的なロボットシステムに代わるコスト削減策
- 電動アクチュエータ、モータ、ドライブコントローラ、制御システムなど、当社の包括的な製品ポートフォリオに完璧に適合します。